
Bloc
Débruitage
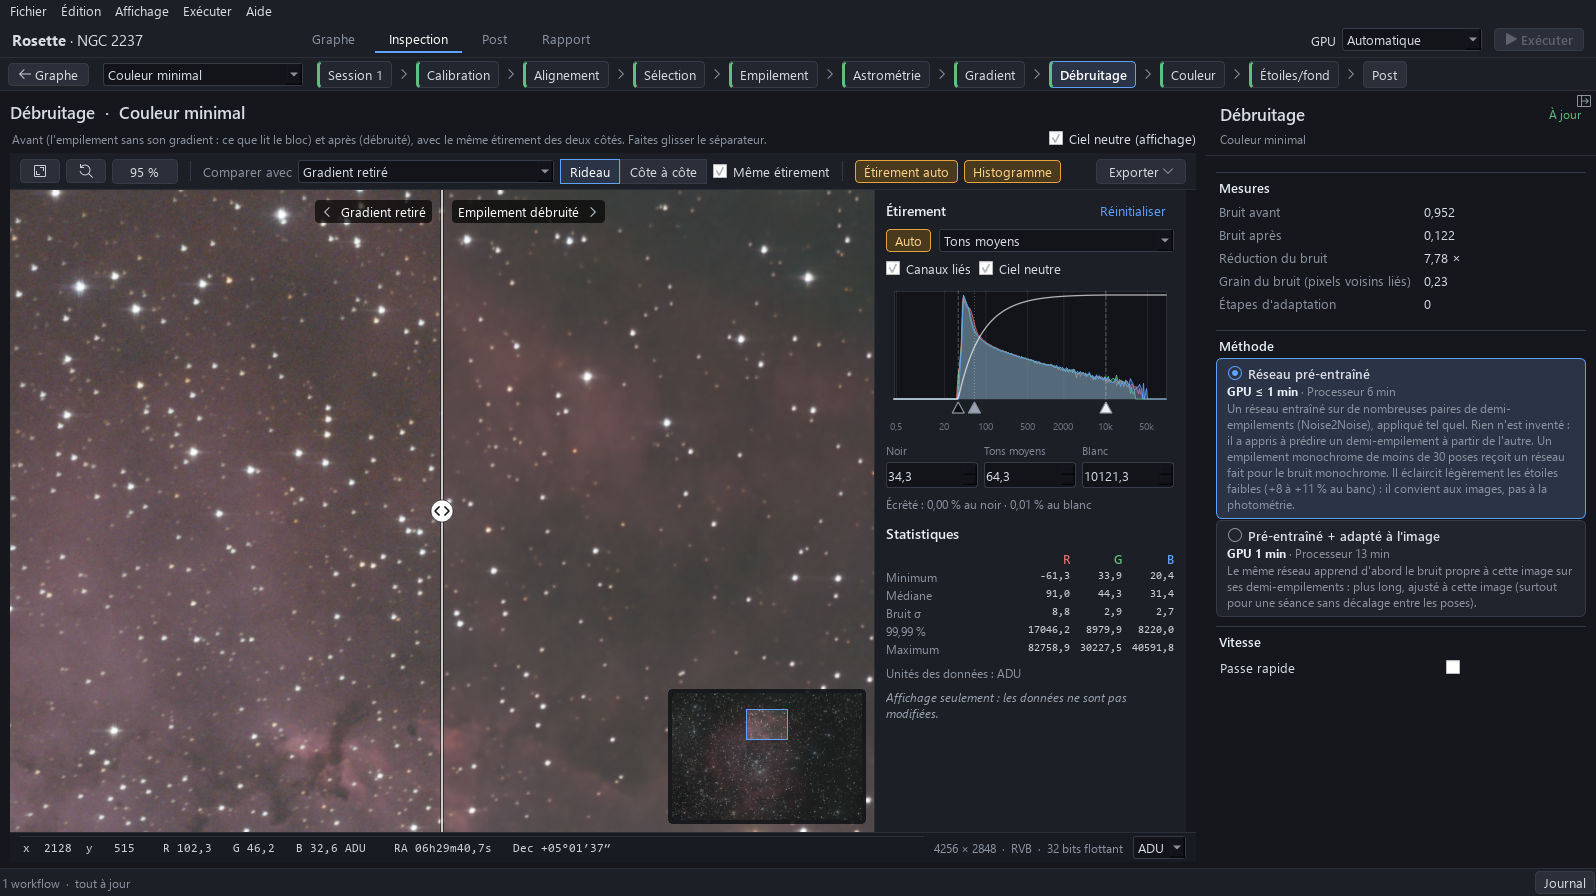
- Ce qu’il fait
- Il retire l’essentiel du grain de l’image empilée, avant la calibration des couleurs.
- Ce qu’on voit
- Un ciel et des nébuleuses faibles plus lisses ; Inspecter montre l’image avant et après, et le journal dit de combien le bruit a baissé.
- Ce qui se règle
- Méthode : la valeur par défaut, Réseau pré-entraîné, convient à la plupart des nuits ; pour une nuit sans dithering, le calcul conseille Pré-entraîné + adapté à l’image, qui prend des minutes au lieu de secondes.
Le bloc Débruitage retire le bruit de l’empilement avec un réseau Noise2Noise : entraîné à prédire un demi-empilement à partir de l’autre, dont le bruit est indépendant, il apprend à estimer le signal commun aux deux plutôt qu’une image propre qu’il n’a jamais vue. Le réseau est livré avec FLOAT et s’exécute en quelques secondes ; il peut aussi apprendre d’abord le bruit de l’image sur ses propres demi-empilements. FLOAT propose la durée de cette adaptation d’après le bruit qu’il mesure.
- Astrométrie
- Gradient
- Déconvolution
- Débruitage
- Couleur
- Étoiles/fond
1Avant et après sur une image réelle
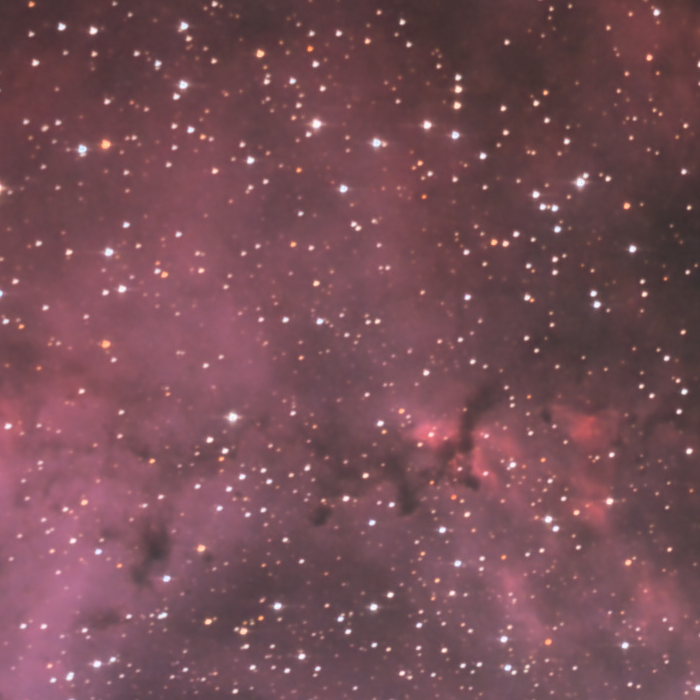
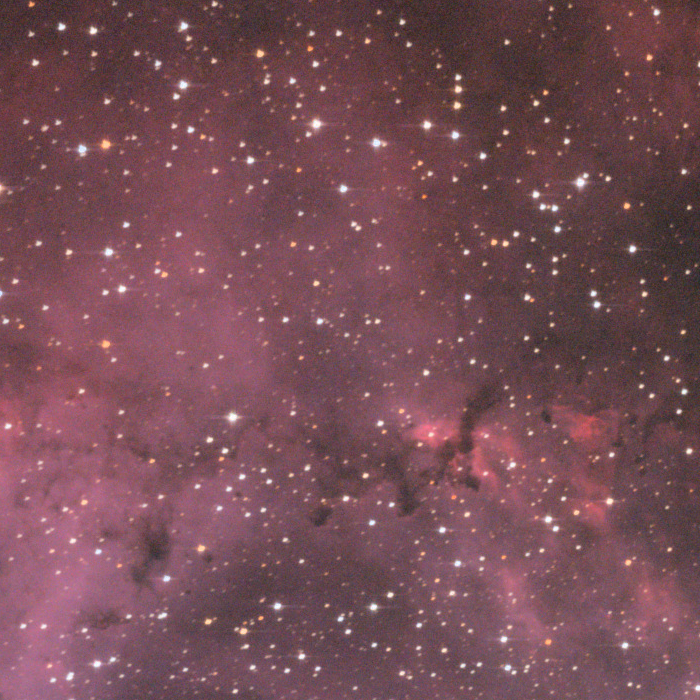
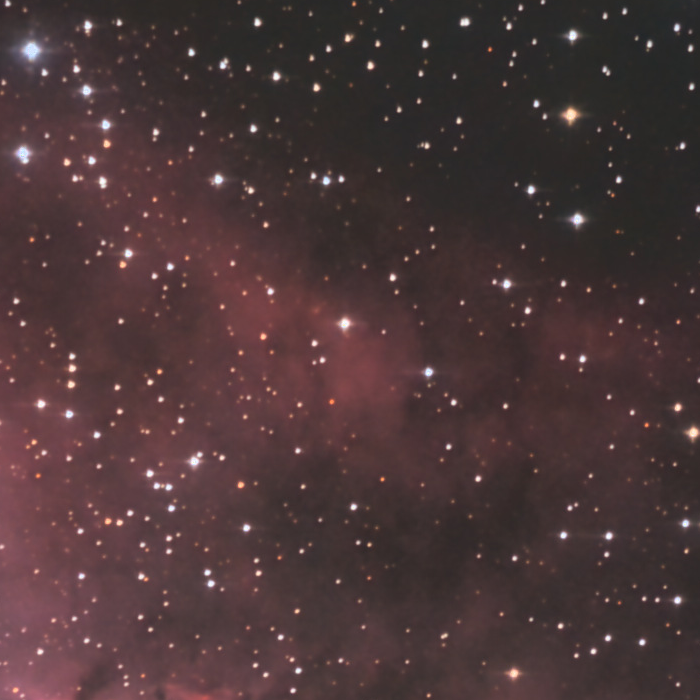
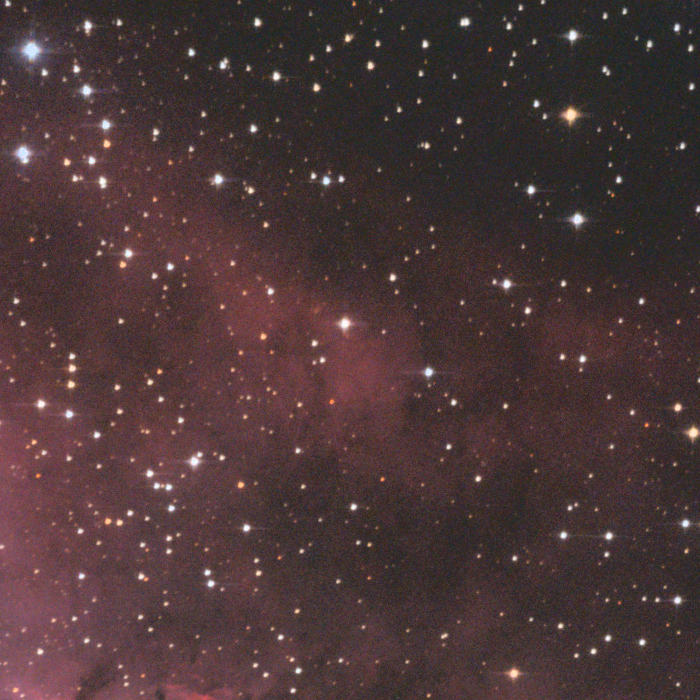
La comparaison ci-dessous utilise un empilement de la nébuleuse de la Rosette : 436 poses de 15 s avec un Sony A7S à 4000 ISO, sur un Newton 130/900. Les deux images viennent du même projet, sans le bloc Débruitage et avec lui dans sa méthode par défaut, le réseau pré-entraîné. Tout le reste est identique, et les deux sont montrées avec le même étirement : le calque de workflow de Post à Ciel 0,5 et Tons faibles 3,0. Le niveau du ciel est inchangé à environ un niveau près sur 255 (1,2 au plus, mesuré comme la médiane des mêmes tuiles faibles que le tableau 1) ; il paraît seulement plus clair du côté débruité parce que les grains sombres ont disparu. Les détails sont à 100 % : un pixel de l’image est un pixel de l’écran. Faites glisser le séparateur, ou sélectionnez-le et utilisez les flèches. Le bloc s’ajoute dans les tutoriels.
| Zone | Cadre dans l’empilement (x, y) | Avant | Après |
|---|---|---|---|
| 1 Nébuleuse brillante et globules sombres | 1550–2250, 520–1220 | 6,19 | 2,67 (−57 %) |
| 2 Nébuleuse faible | 1936–2636, 241–941 | 4,72 | 1,39 (−71 %) |
| 3 Champ d’étoiles | 2800–3500, 420–1120 | 4,46 | 0,97 (−78 %) |
| 4 Ciel (à droite de l’anneau, étoiles rondes) | 2750–3450, 1070–1770 | 3,92 | 0,83 (−79 %) |
 Après
 Avant
 Après
 Avant
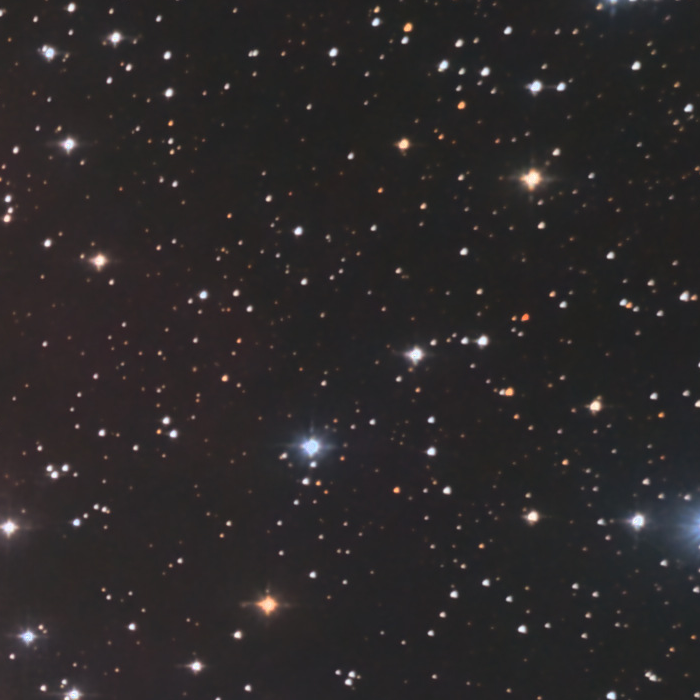 Après
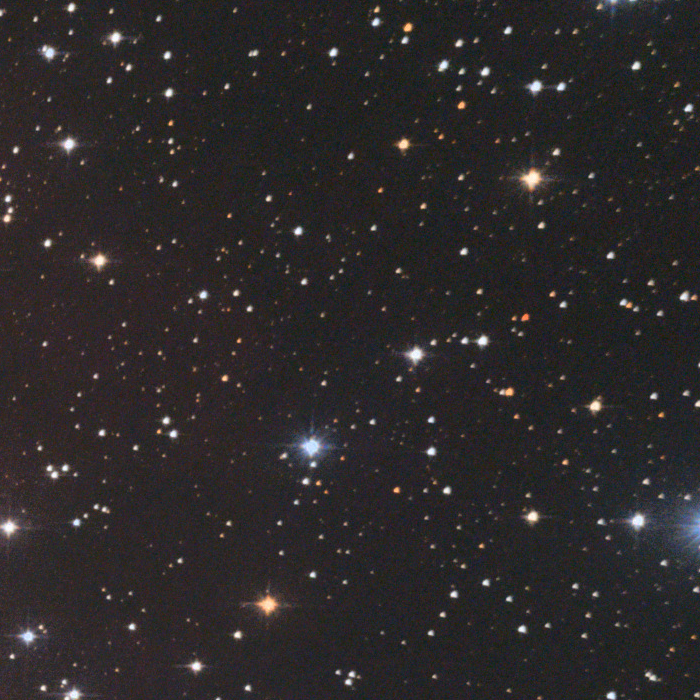 Avant
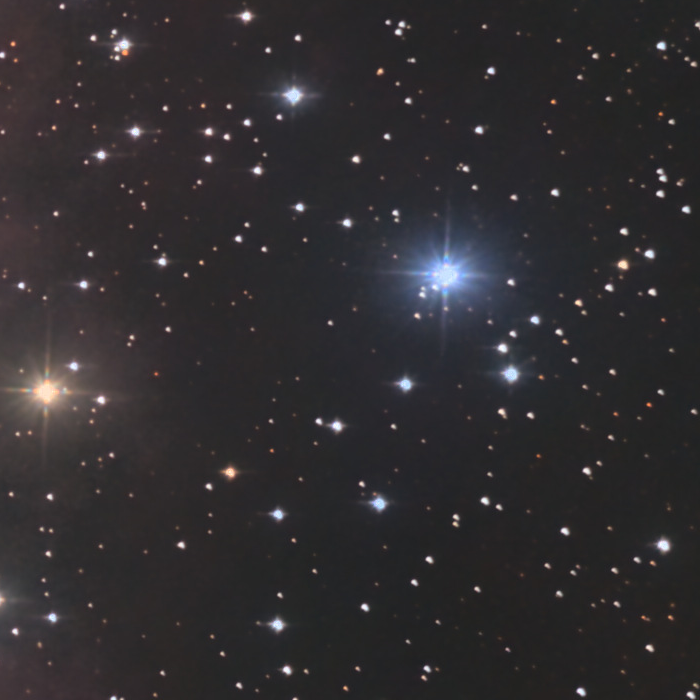 Après
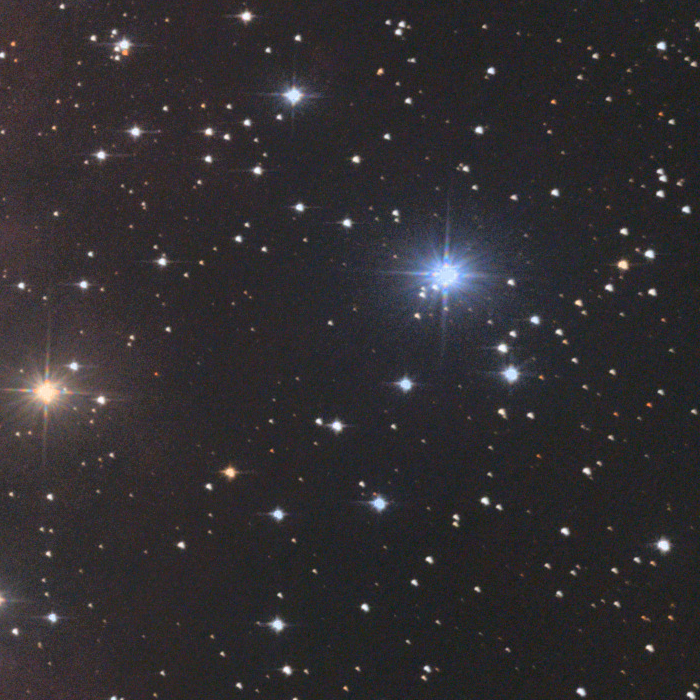 Avant
La seule limite vue dans ces quatre zones est dans le gaz brillant de la zone 1 : sa texture la plus fine est un peu plus douce, là où l’on retire le moins de bruit.
2Ce qui entre, ce qui sort
Le bloc lit les deux demi-empilements A et B (section 5 de la page Empilement), tels que les blocs d’image qui le précèdent dans le graphe les ont laissés : sans le gradient du ciel quand le graphe a un bloc Gradient. Il lit aussi la carte des poids de l’empilement.
Il écrit l’empilement débruité et le réseau, avec le fond et le bruit de chaque couleur qu’il a mesurés. Quand un deuxième bloc Débruitage suit dans le graphe, il débruite aussi les deux demi-empilements et les lui garde. FLOAT indique le bruit du canal vert avant et après, et leur rapport, la corrélation du bruit entre pixels voisins (section 5) et le nombre de pas d’adaptation. Ce bruit vaut 1,4826 fois l’écart absolu médian du canal vert linéaire moins son flou gaussien (σ 2 px), sur un pixel sur cinq du champ. L’aperçu montre un carré central de l’image avant et après, côte à côte.
3Noise2Noise entre les demi-empilements
Les deux demi-empilements montrent le même ciel ; leur bruit de pose est indépendant. Un réseau entraîné à prédire l’un à partir de l’autre ne peut pas prédire le bruit de sa cible, qu’il ne voit pas dans son entrée ; ce qu’il peut apprendre est le signal commun aux deux.[1] Il l’apprend sans aucune image propre.
Pendant l’adaptation (section 5), les paires servent dans les deux sens : pour chaque tuile, A prédit B ou B prédit A, au hasard.
4Le réseau
Un U-Net[2] à quatre niveaux, de 48, 96, 192 et 320 canaux, avec dans chaque bloc deux convolutions 3 × 3 et une connexion de saut. Son entrée a quatre canaux : l’image des trois couleurs, dont on retire le fond de chaque couleur et qu’on divise par son bruit puis comprime par un arcsinh, et la carte du bruit. Sa sortie est une correction ajoutée à l’image normalisée. Le fond et le bruit de chaque couleur sont mesurés sur le demi-empilement (la médiane et 1,4826 fois l’écart absolu médian).
L’image est traitée par tuiles de 512 pixels avec une marge de 48 pixels ; une carte graphique qui a peu de mémoire libre reçoit des tuiles plus petites, ce qui peut changer le résultat aux raccords des tuiles d’une fraction du bruit. L’empilement entier porte moins de bruit qu’un demi-empilement : sa carte du bruit est divisée par √2.
5Pré-entraîné, ou adapté à l’image
Réseau pré-entraîné. Le réseau livré avec FLOAT, appliqué tel quel. Il prend quelques secondes sur une carte graphique et s’exécute aussi sur un processeur. Un empilement monochrome de moins de 30 images reçoit un réseau fait pour le bruit monochrome.
Pré-entraîné + adapté à l’image. Le même réseau apprend d’abord le bruit de cette image. Il entraîne tous ses poids sur des tuiles tirées au hasard de 192 pixels des deux demi-empilements, par lots de 12 ; chaque tuile est tournée d’un multiple de 90 degrés tiré au hasard, et l’erreur est pondérée par le bruit attendu à cet endroit. Le taux d’apprentissage suit un cycle unique, puis décroît. L’adaptation a deux durées :
| Durée | Pas | Taux d’apprentissage maximal | Temps sur une carte graphique |
|---|---|---|---|
| Courte | 500 | 2 × 10⁻⁴ | environ 40 s |
| Longue | 4000 | 3 × 10⁻⁴ | environ 5 min |
Sur un processeur, un pas prend environ 4 s.
Quelle durée. FLOAT mesure la corrélation du bruit entre pixels voisins horizontaux, sur la différence des deux demi-empilements (canal vert, un carré central de 800 pixels, le ciel seulement). Elle va d’environ 0,15 à 0,4 pour une session avec dithering, et vaut près de 0 sans dithering. Sous 0,08, FLOAT propose l’adaptation longue, avec la raison ; sinon la courte. Une session sans dithering a un bruit que le réseau pré-entraîné n’a pas vu, et il lui faut l’adaptation longue.
6Quatre passes, et le niveau du ciel
Le réseau laisse un faible motif sur sa propre grille de 2, 4 et 8 pixels. Pour l’étaler, le bloc exécute le réseau quatre fois, avec l’image décalée de (0, 0), (0, 1), (1, 0) et (1, 1) pixels, et fait la moyenne. Ces quatre passes annulent exactement la période de 2 pixels et ramènent l’ensemble du motif à moins de la moitié. « Passe rapide » n’exécute qu’une passe au lieu de quatre, quatre fois plus vite ; le motif peut alors se voir dans le ciel sous un fort étirement.
Le réseau déplace un peu le niveau du ciel, d’une quantité qui diffère d’une couleur à l’autre, et un fort étirement d’une image propre le montre comme une dominante sur le ciel. Le bloc mesure, pour chaque couleur, la médiane robuste de la différence entre le résultat et l’entrée sur les pixels couverts, et la retire : le niveau du ciel de chaque couleur reste ce qu’il était, et les objets du champ, que le réseau garde, ne comptent pas dans la mesure.
Sur un empilement monochrome, le réseau écarte un peu les trois canaux l’un de l’autre ; le bloc les remplace par leur moyenne, ce qui garde l’image grise.
7Réglages
| Réglage | Valeur | Plage | Ce qu’il fait |
|---|---|---|---|
| Méthode | Réseau pré-entraîné | Réseau pré-entraîné, Pré-entraîné + adapté à l’image | Le réseau tel quel, ou d’abord adapté à cette image sur ses demi-empilements (section 5). |
| Adaptation | automatique | Courte, Longue | La durée pendant laquelle le réseau apprend l’image : 500 ou 4000 pas. Longue pour une session sans dithering. Proposée d’après la corrélation du bruit, avec la raison. |
| Passe rapide | désactivé | activé, désactivé | Une passe du réseau au lieu de quatre : quatre fois plus rapide, mais son motif de grille peut se voir dans le ciel sous un fort étirement. |
| Graine aléatoire | 0 | 0 ou plus | Graine du tirage au hasard des tuiles de l’adaptation, pour des calculs reproductibles. |
8Limites, et ce qui a été essayé
- Sans dithering, le réseau pré-entraîné ne suffit pas. Avec la méthode pré-entraînée et une corrélation sous 0,08, le calcul avertit que le bruit est presque indépendant entre pixels voisins, que le réseau n’a pas vu un tel bruit, et que la méthode adaptée (longue) le débruite bien mieux.
- Une adaptation plus longue n’est pas toujours meilleure. Sur l’une des images d’essai, l’adaptation longue a fait un peu moins bien que la courte, et sur une autre le réseau pré-entraîné seul faisait déjà aussi bien que l’une ou l’autre.
- Peu d’images monochromes. Le réseau des empilements en couleur transformait le bruit d’empilements monochromes de peu d’images en points qui ressemblent à des étoiles. Un empilement de moins de 30 images reçoit donc son propre réseau, qui les retire et débruite autant, mais éclaircit les étoiles faibles de 8 à 11 % sur le banc d’essai : il est fait pour les images, pas pour la photométrie. Seule la méthode pré-entraînée s’en sert.
- L’entraînement sur chaque image a été abandonné. Un réseau entraîné depuis zéro sur chaque image prenait environ 21 minutes sur une carte graphique et était inutilisable sur un processeur. Le réseau pré-entraîné, avec ou sans l’adaptation courte, l’a remplacé. Les réglages de cette ancienne méthode, enregistrés dans un projet, sont ignorés.
- Le motif de grille. Il est réduit, pas supprimé : quatre passes le ramènent à moins de la moitié, une passe le laisse entier.
Références
- Lehtinen, J. et al. 2018, Noise2Noise: Learning Image Restoration without Clean Data, ICML. arXiv:1803.04189
- Ronneberger, O., Fischer, P. & Brox, T. 2015, U-Net: Convolutional Networks for Biomedical Image Segmentation, MICCAI 2015, LNCS 9351, 234. doi:10.1007/978-3-319-24574-4_28